From simulation to real-world deployment: Unity Simulation Pro early access

Isaac Seah - Unity Technologies
Principal Technical Product Manager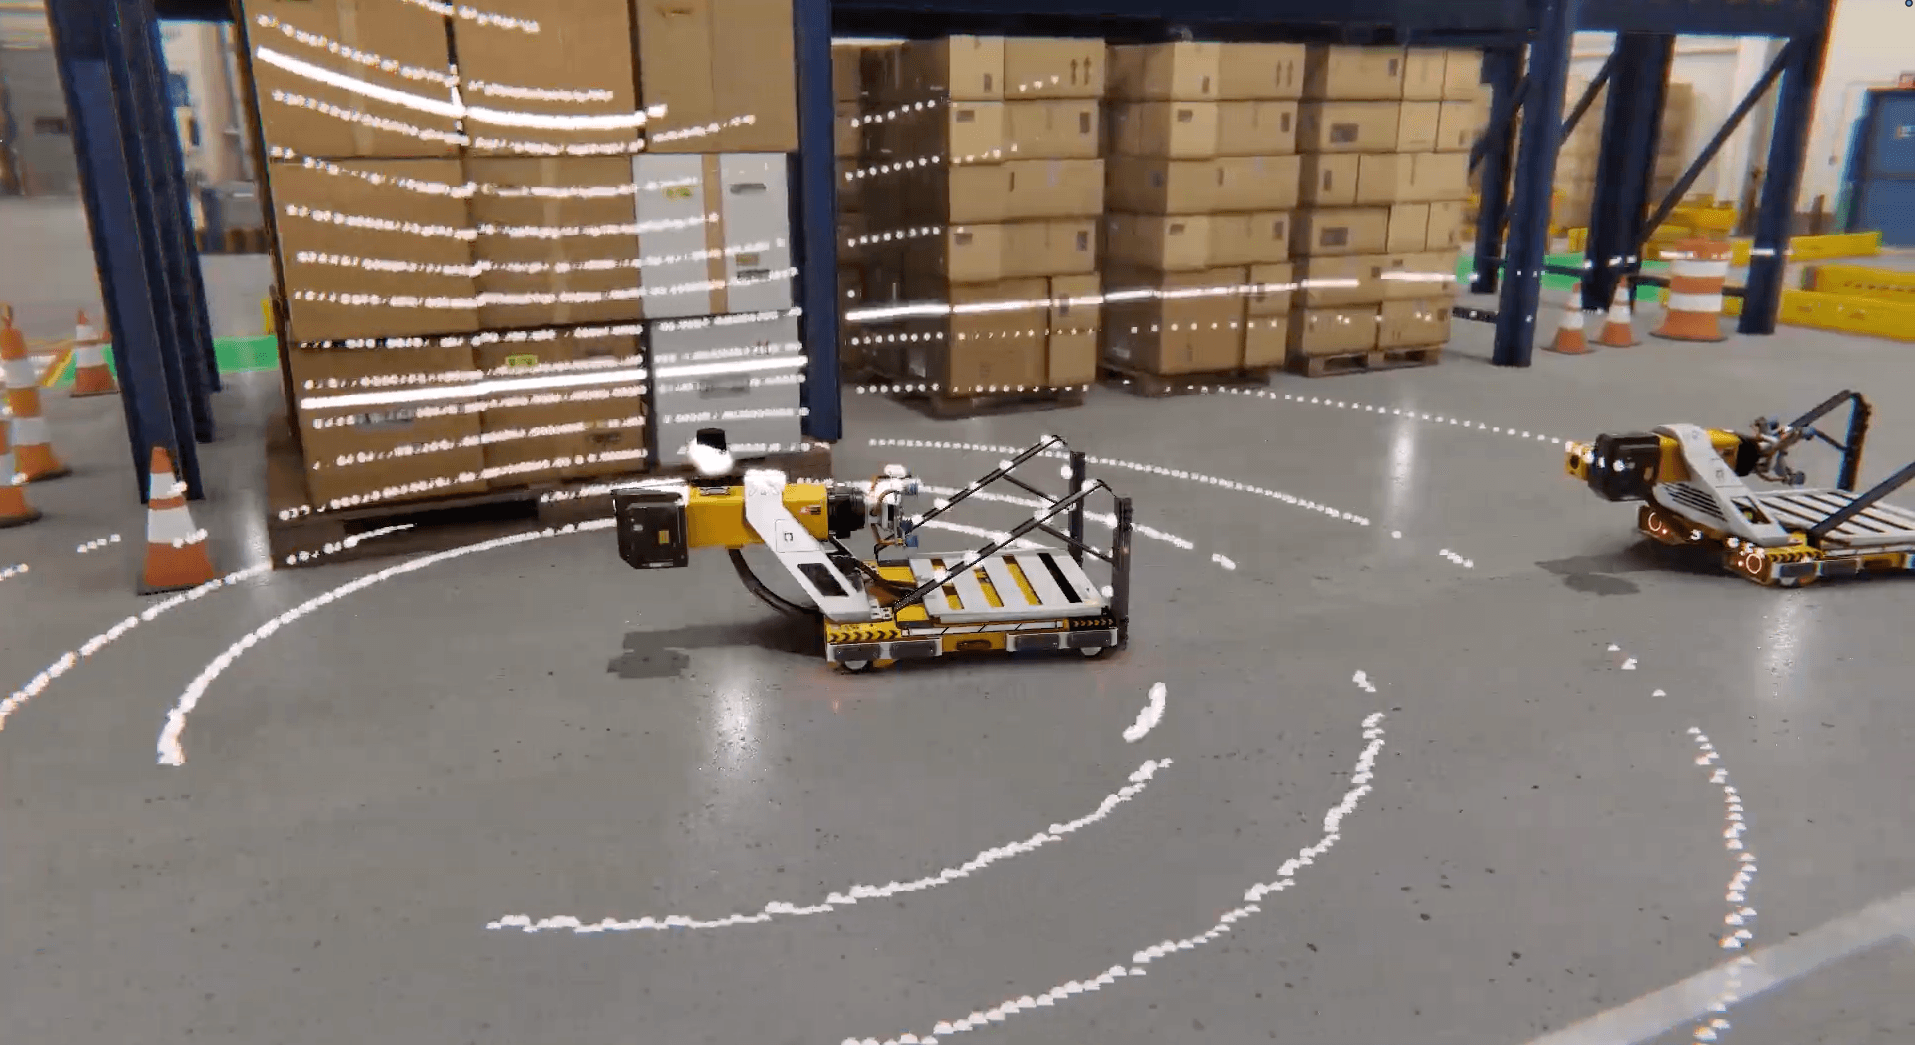
Trang web này đã được dịch bằng máy để thuận tiện cho bạn. Chúng tôi không thể đảm bảo tính chính xác hoặc độ tin cậy của nội dung được dịch. Nếu bạn có thắc mắc về tính chính xác của nội dung được dịch, vui lòng tham khảo phiên bản tiếng Anh chính thức của trang web.
Các nhóm nghiên cứu robot đã xây dựng trên Unity Industry trong nhiều năm, giải quyết nhiều thách thức khác nhau, từ việc xác thực hệ thống lái tự động và mô hình kỹ thuật số trong sản xuất đến phát triển thiết bị phẫu thuật. Trong suốt quá trình đó, mỗi đội đều giải quyết cùng một tập hợp các vấn đề một cách độc lập: Mô tả vật lý của robot phải được xây dựng lại thủ công, các cảm biến phải được viết từ đầu, và việc tích hợp với các tiêu chuẩn mở như ROS phải được xây dựng và duy trì. Bằng cách tích hợp các khả năng này vào một gói phần mềm được hỗ trợ duy nhất, Unity Simulation Pro có thể giúp các nhóm dành ít thời gian hơn cho việc xây dựng cơ sở hạ tầng mô phỏng và nhiều thời gian hơn cho việc kiểm chứng hệ thống robot.
Hôm nay, chúng tôi chính thức ra mắt Unity Simulation Pro ở chế độ Truy cập sớm , gói phần mềm mô phỏng robot của Unity được xây dựng dành riêng cho các quy trình làm việc này. Unity Simulation Pro tương thích với Unity 6.3 trở lên và yêu cầu giấy phép Unity Industry .
Simulation Pro bao gồm những gì?
Simulation Pro là một bộ công cụ robot được hỗ trợ đầy đủ, giúp các nhà phát triển nhập, mô phỏng và thử nghiệm các hệ thống robot trực tiếp trong Unity. Gói phần mềm này mang đến mức độ hỗ trợ cao hơn cho nhiều trường hợp sử dụng, từ mô phỏng cảm biến và huấn luyện robot đến vận hành thử nghiệm ảo các hệ thống robot, giúp việc xây dựng mô phỏng và ứng dụng robot với Unity trở nên dễ dàng hơn bao giờ hết.
Nhìn chung, nó bao gồm:
- Trình nhập URDF (Định dạng Mô tả Robot Thống nhất) , một trải nghiệm kéo và thả cho phép đưa mô tả vật lý hiện có của robot vào Unity với chuỗi động học được giữ nguyên.
- Mô phỏng cảm biến ngay từ đầu , bao gồm các cấu hình LiDAR, hình ảnh và đơn vị đo quán tính (IMU).
- Khả năng tương thích với ROS 2 , kết nối Unity với các hệ thống hoạt động trên Robot Operating System 2.
- Mục tiêu biên dịch Linux không giao diện đồ họa , cho phép các nhóm chạy mô phỏng mà không cần giao diện đồ họa và mở rộng quy mô song song trên phần cứng hiện có.
“Các đội chế tạo robot đã tìm đến Unity vì họ cần khả năng hiển thị thời gian thực, vật lý chính xác và mô phỏng cảm biến đáng tin cậy. Về cơ bản, họ muốn tạo ra một nền tảng để chuyển đổi robot từ phòng thí nghiệm sang thế giới thực một cách liền mạch. Simulation Pro chính là nền tảng đó, và khách hàng Unity Industry có thể truy cập vào nó ngay hôm nay. ”

Alex Blum - Unity
Chief Operating OfficerCác nhóm tận dụng Unity như thế nào cho robot?
Kiểm chứng khả năng lái tự động mà không cần xe thử nghiệm
TIER IV đang nỗ lực để đưa công nghệ lái xe tự động đến với tất cả mọi người bằng cách mở rộng quá trình phát triển nhằm cải thiện khả năng tiếp cận và quy mô. Để hiện thực hóa tầm nhìn đó, TIER IV đã xây dựng AWSIM, một trình mô phỏng mã nguồn mở được phát triển bằng Unity , giúp các nhóm thử nghiệm, xác nhận và tối ưu hóa Autoware, phần mềm lái xe tự động mã nguồn mở, trong một môi trường thực tế và hiệu quả hơn.

Mô phỏng lái xe tự động đặt ra những yêu cầu về đồ họa mà các ứng dụng 3D tương tác thông thường không có, bởi vì mỗi khung hình phải cung cấp dữ liệu cho nhiều cảm biến độ phân giải cao trong thời gian thực. Một số kịch bản AWSIM yêu cầu tám camera trở lên hoạt động đồng thời trong khi vẫn duy trì độ chính xác của cảm biến, điều mà các kỹ thuật tối ưu hóa tiêu chuẩn không thể tự thực hiện được. Khi làm việc với Unity, nhóm đã xây dựng một bộ tối ưu hóa chuyên biệt để xử lý khối lượng công việc đó: hiển thị xen kẽ giữa các camera để làm phẳng các đỉnh khung hình, điều khiển tỷ lệ thời gian để phân bổ nhiều tài nguyên hơn cho mỗi khung hình, tối ưu hóa tài nguyên và tính linh hoạt trong việc sử dụng các quy trình kết xuất khác nhau trong cùng một dự án để cân bằng giữa độ chính xác và tốc độ khung hình.
TIER IV cũng sử dụng hệ thống tác vụ Unity và vật lý tích hợp sẵn để duy trì hiệu suất thời gian thực trong mô phỏng phương tiện, giao thông và người đi bộ. Đối với thử nghiệm phần cứng trong vòng lặp, nhóm đã phân tích các gói dữ liệu cảm biến thô và tái tạo đầu ra tương đương từ Unity, nhờ đó các thiết lập cảm biến camera có thể được thử nghiệm trong vòng lặp trước khi triển khai bất kỳ thứ gì lên xe thử nghiệm thực tế, giảm giờ thử nghiệm trên xe thực tế và chi phí thử nghiệm trên đường.
100.000 khung ảnh được dán nhãn từ một nhà máy không có phần mềm CAD.
Viện Công nghệ Công nghiệp Hàn Quốc (KITECH) cần dữ liệu huấn luyện cho trí tuệ nhân tạo (AI) có khả năng hiểu cách con người và robot cùng làm việc trên một dây chuyền sản xuất. Đây là một trong những bộ dữ liệu khó thu thập nhất trong thế giới thực. Một nhà máy vận hành tốt được bố trí sao cho không bao giờ xảy ra những khoảnh khắc công nhân và máy móc tiếp xúc gần, và việc dàn dựng những khoảnh khắc đó nhiều lần để quay phim không phải là một lựa chọn hợp lý.

Để đo khoảng cách, video, độ sâu, các khớp robot và tư thế của con người đều phải tồn tại cùng một lúc, sao cho khoảng cách và nhãn vùng an toàn có thể được tính toán một cách nhất quán. Để bắt đầu, KITECH đã xây dựng một mô hình kỹ thuật số song sinh của nhà máy đúc kim loại từ các bản quét đám mây điểm , vì không có nguồn CAD nào tồn tại. Sau đó, nhóm nghiên cứu đã xây dựng các hệ thống vật lý, cảm biến và mô phỏng dựa trên mô hình kỹ thuật số đó. Hệ thống cảm biến sử dụng các thành phần cảm biến tùy chỉnh phù hợp với hệ thống thực tế, đảm bảo mọi quan sát đều sử dụng cùng một đồng hồ mô phỏng.
Họ cũng tận dụng các thành phần Articulation Body của Unity để mô phỏng robot, phát lại các quỹ đạo khớp đã ghi lại để tính toán quán tính và tiếp xúc cùng nhau, đảm bảo chuyển động hợp lệ về mặt vật lý chứ không chỉ đơn thuần là khả thi.
Độ chính xác vật lý này cho phép KITECH tự động tạo ra hơn 100.000 khung hình huấn luyện được dán nhãn sẵn trong vòng 14 tuần, loại bỏ nhu cầu dàn dựng thủ công các tình huống tiếp cận nguy hiểm trên dây chuyền sản xuất thực tế, đồng thời đảm bảo quá trình chuyển giao từ mô phỏng sang thực tế đáng tin cậy.
Mô hình kỹ thuật số song sinh trong phẫu thuật hỗ trợ robot
Medtronic đã xây dựng một hệ thống ghi nhật ký và phát lại dữ liệu trong Unity dựa trên mô hình kỹ thuật số của hệ thống phẫu thuật hỗ trợ robot Hugo của mình , ghi lại 195 ca phẫu thuật tại năm địa điểm trên toàn cầu.
““Unity là nơi đầu tiên chúng tôi sử dụng để thử nghiệm tất cả các nguyên mẫu, giúp chúng tôi nhanh chóng đưa sản phẩm đến tay các bác sĩ phẫu thuật.””

Matthew Euliano - Medtronic
Senior Software Engineer
Các bản ghi âm đã trở thành một bộ dữ liệu có thể tái sử dụng cho các kỹ sư và nhà nghiên cứu. Thay vì phải chờ vào phòng mổ để trả lời câu hỏi, các nhóm có thể tải video ghi lại quy trình, xem kỹ từng khung hình, xác định khoảnh khắc liên quan và kiểm tra từ mọi góc độ. Dữ liệu tương tự cũng hỗ trợ việc phát lại có tính xác định, ghi lại dữ liệu quy trình để huấn luyện các mô hình AI mới và định hướng thiết kế các thiết bị thế hệ tiếp theo, do đó mỗi bản ghi tiếp tục tạo ra giá trị rất lâu sau khi quy trình kết thúc.
Thông tin về tình trạng sẵn có và giá cả
- Simulation Pro sẽ có mặt trên thị trường dưới dạng Early Access bắt đầu từ thứ Ba, ngày 22 tháng 9. Đăng ký tham gia chương trình truy cập sớm Unity Simulation Pro .
- Simulation Pro tương thích với Unity 6.3 trở lên và yêu cầu giấy phép Unity Industry .
- Simulation Pro là một gói phần mềm được hỗ trợ đầy đủ, bao gồm trình nhập URDF của Unity, các cảm biến có sẵn, hỗ trợ ROS 2 và mục tiêu biên dịch Linux không giao diện người dùng. Hãy tìm hiểu tài liệu hướng dẫn sử dụng gói Unity Simulation Pro .
- Unity Academy cung cấp lộ trình học tập về robot dành cho các nhóm mới bắt đầu. Khám phá lộ trình học tập về robot trên Unity Academy .
Chúng tôi đặc biệt quan tâm đến việc lắng nghe ý kiến từ các nhóm đang thực hiện xác thực robot, kiểm tra cảm biến hoặc tạo dữ liệu tổng hợp trên quy mô lớn trong các lĩnh vực sản xuất, hậu cần, kho bãi và các lĩnh vực robot tiên tiến khác.
Kết nối với nhóm phát triển Unity Simulation Pro trên Unity Discussions . Chúng tôi rất mong được tìm hiểu thêm về những gì bạn đang xây dựng.