LiDAR 스캔에서 주행 가능한 회로까지: F1 아카데미 시뮬레이터의 Unity 파이프라인

이 웹페이지는 이해를 돕기 위해 기계 번역으로 제공됩니다. 기계 번역으로 제공되는 콘텐츠에 대한 정확도나 신뢰도는 보장되지 않습니다. 번역된 콘텐츠의 정확도에 관해 의문이 있는 경우 웹페이지의 공식 영어 원문을 참고해 주시기 바랍니다.
시뮬레이터 제작사가 자체 렌더러 제작을 중단한 이유
운전 시뮬레이터는 시각 정보가 운전자의 뇌가 예상하는 것과 일치할 때만 작동합니다. 이미지는 운전자 속도, 트랙 표면 및 위치를 알려줍니다. 틀리면 차가 차처럼 느껴지지 않습니다.
Cruden은 자동차, 모터스포츠, 해양 및 국방 고객을 위한 고충실도 시뮬레이터 및 드라이버-인-더-루프 시뮬레이션 소프트웨어를 생산하는 암스테르담 기반 회사입니다. Panthera 프레임워크는 물리학, 움직임, 시각, 오디오를 하나로 연결합니다. 크루든은 렌더링 기술로 Unity 선택하여 시스템 통합에 집중할 수 있게 했습니다.
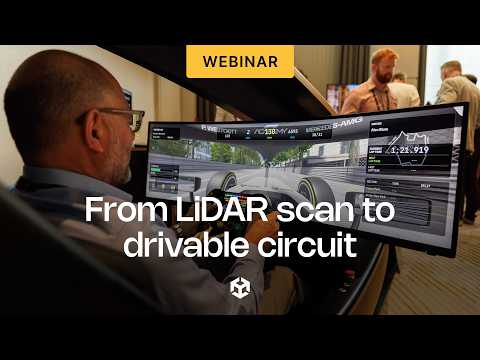
Mercedes-AMG F1 Academy Simulator가 결과를 보여줍니다. 이는 Panthera와 Unity의 High Definition Render Pipeline (HDRP)에서 실행됩니다.
크루든의 모터스포츠 트랙 구축은 서킷의 LiDAR 포인트 클라우드에서 시작됩니다. 스캔은 차량 모델이 주행하는 노면이자 시각 자료의 기준이 됩니다. 커스텀 Unity 셰이더 LiDAR 강도 데이터를 표준 아스팔트 재질과 병합하여 도로에 실제 표면 디테일을 입힙니다. HDRP 물리 기반 렌더링(PBR)은 조명을 처리합니다.
이 온디맨드 웨비나에서 Cruden CEO Maarten van Donselaar와 Unity Staff Solutions Architect Simon Nagel이 스캔 데이터부터 라이트하고 레이스 준비가 된 환경까지의 파이프라인을 안내합니다. 세션에서 팀이 자체 엔진을 유지 관리하지 않으면서 어떻게 프로덕션급 실시간 3D를 구축하는지, 그리고 Unity Industry가 그 워크플로우에 어떻게 부합하는지 확인하십시오.
주요 내용 요약
웨비나를 시청하여 배우세요:
- 크루든이 Unity 렌더 엔진으로 선택한 이유
- LiDAR 스캔이 차량 모델의 도로 표면이자 시각 자료의 참조가 되는 방법과 사용자 지정 셰이더 실제 표면 디테일을 추가하는 방법.
- 크루든 팀이 단일 야간 장면에서 약 800개의 광원과 12,000개의 라이트 프로브를 사용하여 베이크된 HDRP 조명으로 180 및 FPS 유지하는 방법.
- Unity 에디터 콘텐츠와 애플리케이션을 분리하여 사용자가 트랙, 차량 및 레이아웃을 변경할 수 있는 방법입니다.
- 시각과 물리학이 밀리초 타이밍 일관성을 필요로 하는 이유
- 시뮬레이션이 자동차, 모터스포츠, 해양, 그리고 방위 분야에서 어떻게 적용되는가.
웨비나 설명 및 요약
크루든이 자체 렌더링 엔진 대신 Unity를 선택한 이유
Cruden은 동역학, 3D 시각화, 모션 및 시스템 통합에 중점을 둡니다. 마르텐은 소규모 팀에게 자체 렌더링 엔진을 유지하는 것이 왜 어려웠는지, 그리고 그 노력이 시스템 통합에 속하는 이유를 설명합니다. 그는 Unity 제공하는 것들을 대체합니다. 즉, C#을 사용한 쉬운 프로토타이핑, 크루든이 자체 도구로 확장하는 강력한 에디터, 그리고 비교적 구하기 쉬운 숙련된 Unity 개발자 및 아티스트입니다.
그는 또한 Panthera가 게임 엔진을 시뮬레이터 비주얼로 전환하는 방법을 보여줍니다. 이 설정은 프로젝션 또는 직접 시야 LED 디스플레이를 위해 여러 머신에 걸쳐 렌더링되며, 워프 및 블렌딩을 자동 보정 기능과 함께 사용하고, Simulink와 같은 외부 물리 엔진 차량 모델을 실행하도록 합니다. 마르텐은 Unity로 크루든이 구축하는 것을 설명합니다: 자동차 핸들링을 위한 드라이버-인-더-루프 시뮬레이터; LiDAR 스캔 트랙을 이용한 모터스포츠 드라이버 훈련 및 셋업 작업; 빠른 선박 및 군용 차량을 위한 해양 및 국방 훈련; 그리고 어트랙션 및 이벤트용 시뮬레이터입니다.
LiDAR 스캔에서 레이스 트랙까지
스캔은 차량 모델이 주행하는 노면이자 시각 자료의 기준이 됩니다. 사용자 지정 Unity 셰이더 LiDAR 강도 데이터를 표준 아스팔트 재질과 병합하여 실제 표면 디테일이 도로에 나타나게 합니다.
HDRP 조명은 베이크되고 물리 기반입니다. 정적 조명은 180 및 FPS 지원하며, 단일 야간 장면에서 약 800개의 광원과 차량 및 기타 동적 객체를 비추는 약 12,000개의 라이트 프로브를 사용합니다. HDRP 비, 젖은 아스팔트, 야간 레이스 및 노출도도 처리합니다.
콘텐츠와 빌드는 분리되어 있으므로 Cruden은 새 애플리케이션 없이 트랙을 업데이트합니다. 막판 변경 사항은 에디터에서 직접 발생하며, 사용자 지정 인스펙터 Windows 그리드 위치, 타임라인 및 도로 표면 속성을 덮습니다. 고객들은 자신의 차량, 환경 및 레이아웃을 포함하여 이러한 업데이트를 직접 수행합니다.
Mercedes-AMG F1 Academy 시뮬레이터 내부
메르세데스-AMG와 Unity 2026 F1 아카데미 시즌 경험을 만들었습니다. 크루든은 Unity 시뮬레이터 소프트웨어를 제작했습니다. 중심 작품은 Unity 완전히 제작된 네 도시를 순환하는 하나의 트랙입니다. 각 도시는 고유의 재료, 조명, 시간대를 가지고 있으며, HDRP 조종석 주변의 대형 디스플레이에서 잘 작동합니다.
마르텐은 시뮬레이터가 크루든의 모듈식 팬테라 프레임워크를 사용하는 방법을 보여줍니다. 코어 박스는 차량 모델 및 물리, 타이밍 및 동기화, 세션 로직을 처리합니다. 그 주위에는 Unity 렌더러, 차량 모델 기반의 FMOD 오디오, 맞춤형 스티어링 휠 및 페달, 그리고 HUD와 리더보드가 있습니다. 물리학적 접근 방식은 크루든의 포뮬러 1 드라이버-인-더-루프 시뮬레이터와 일치하며, 시각 및 물리학은 밀리초 타이밍 일관성을 유지합니다.
팀은 대규모 환경에서 경량 베이킹을 처리하고 맞춤형 스티어링 휠 및 페달 통합을 수행했습니다. Cruden은 Unity 외부에서 제작된 기존 트랙을 매우 빠른 시간 내에 전체 조명 및 노출이 적용된 Unity 환경으로 만들었습니다.
레이스 트랙을 넘어 시뮬레이션이 주는 가치
시각적 충실도는 움직임 단서로 작용합니다. 시뮬레이션은 실제 세계에서의 반복이 비싸거나, 위험하거나, 배열하기 어려울 때 어디서든 유용합니다. 마르텐은 예상되는 결과들을 설명합니다: 더 빠른 운전자 훈련, 더 빠른 엔지니어링, 동일한 조건에서의 안전하고 반복 가능한 연습, 이벤트에서의 팬 참여, 그리고 인력, 자금, 환경 절약입니다.
배운 교훈과 다음 단계
마르텐은 세 가지 교훈으로 마무리합니다. 핵심에 집중하고 엔진이 렌더링하도록 하세요. 설치, 작동 및 유지보수를 간단하고 업그레이드 가능하게 유지하십시오. Panthera SDK에서 고객별 개발을 코어와 분리하십시오.
그는 그런 다음 크루든을 위한 Unity 다음 내용을 살펴본다.
- Panthera 렌더링을 Unity 6으로 이전하고, 고프레임 레이트에서 대규모 환경을 위한 GPU Resident Drawer를 사용합니다.
- 베이크된 트랙의 동적 시간대에 대한 적응형 프로브 볼륨
- 더 짧은 트랙 회전 시간을 위한 더 빠른 라이트 베이킹.
마르텐과 사이먼이 관객 질문으로 마무리합니다.
웨비나 시청하기
이 양식을 작성한 다음 웨비나를 확인할 수 있습니다.


