Du scan LiDAR au circuit roulable : Le pipeline Unity derrière le simulateur F1 Academy

Cette page a été traduite automatiquement pour faciliter votre expérience. Nous ne pouvons pas garantir l'exactitude ou la fiabilité du contenu traduit. Si vous avez des doutes quant à la qualité de cette traduction, reportez-vous à la version anglaise de la page web.
Pourquoi un fabricant de simulateurs a arrêté de construire son propre moteur de rendu
Un simulateur de conduite ne fonctionne que si les visuels correspondent à ce que le cerveau du conducteur attend. L'image indique la vitesse du conducteur, la surface de la piste et la position. Si vous vous trompez, la voiture ne ressemble plus à une voiture.
Cruden est une entreprise basée à Amsterdam qui produit des simulateurs haute fidélité et des logiciels de simulation en boucle de conducteur pour les clients des secteurs automobile, de la course automobile, maritime et de la défense. Son cadre Panthera relie la physique, le mouvement, les visuels et l'audio. Cruden a choisi Unity pour sa technologie de rendu, ce qui leur a permis de se concentrer sur l'intégration du système.
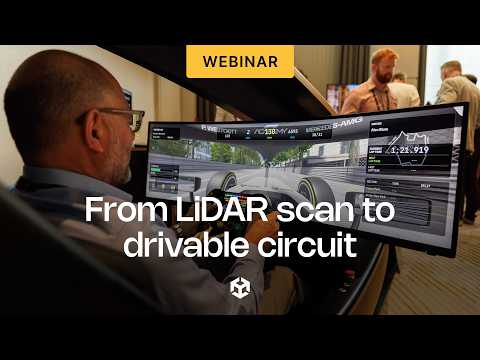
Le Mercedes-AMG F1 Academy Simulator affiche les résultats. Il fonctionne sur Panthera et le High Definition Render Pipeline (HDRP) d'Unity.
Les constructions des circuits de course de Cruden commencent par un nuage de points LiDAR du circuit. Le scan est à la fois la surface de la route sur laquelle le modèle du véhicule roule et la référence pour les visuels. Un shader Unity personnalisé fusionne les données d'intensité LiDAR avec les matériaux d'asphalte standard pour donner un détail de surface réel à la route. HDRP et le rendu physiquement basé (PBR) gèrent l'éclairage.
Dans ce webinaire à la demande, le PDG de Cruden, Maarten van Donselaar, et l'architecte de solutions Unity, Simon Nagel, présentent ce pipeline, des données de scan à un environnement prêt pour la course. Regardez la session pour voir comment l'équipe construit du 3D temps réel de qualité production sans maintenir son propre moteur, et comment Unity Industry s'intègre dans ce flux de travail.
Points principaux à retenir
Regardez le webinaire pour apprendre :
- Pourquoi Cruden a choisi Unity comme moteur de rendu.
- Comment un scan LiDAR devient à la fois la surface de la route pour le modèle de véhicule et la référence pour les visuels, et comment un shader personnalisé ajoute des détails de surface réels.
- Comment l'équipe de Cruden utilise l'éclairage HDRP précalculé pour maintenir 180 et 240 FPS, avec environ 800 sources lumineuses et 12 000 sondes lumineuses dans une seule scène de nuit.
- La façon de séparer le contenu et l'application afin que vous, ou vos clients, puissiez changer les pistes, les véhicules et les mises en page dans l'éditeur Unity.
- Pourquoi les visuels et la physique ont besoin d'une cohérence de synchronisation à la milliseconde.
- Où la simulation s'intègre dans l'automobile, le sport automobile, le maritime et la défense.
Description et résumé du webinaire
Pourquoi Cruden a choisi Unity plutôt que son propre moteur de rendu
Cruden se concentre sur la dynamique, la visualisation 3D, le mouvement et l'intégration de systèmes. Maarten explique pourquoi maintenir son propre moteur de rendu était difficile pour une petite équipe, et pourquoi cet effort appartient à l'intégration de système. Il couvre ce qu'Unity offre à sa place : un prototypage facile en C#, un éditeur robuste que Cruden étend avec ses propres outils, et des développeurs et artistes Unity expérimentés qui sont relativement faciles à trouver.
Il montre également comment Panthera transforme un moteur de jeu en visuels de simulateur. La configuration s'étend sur plusieurs machines pour les écrans LED de projection ou de vue directe, utilise le déformage et le mélange avec un calibrage automatisé, et permet à un moteur physique externe tel que Simulink d'exécuter le modèle de véhicule. Maarten explique ensuite ce que Cruden construit avec Unity : des simulateurs en boucle de pilote pour la tenue de route automobile ; l'entraînement des pilotes de sport automobile et les réglages sur des pistes scannées par LiDAR ; l'entraînement maritime et de défense pour les embarcations rapides et les véhicules militaires ; et des simulateurs pour les attractions et les événements.
Du scan LiDAR à la piste de course
Le scan est à la fois la surface de la route sur laquelle le modèle du véhicule roule et la référence pour les visuels. Un shader Unity personnalisé fusionne les données d'intensité LiDAR avec les matériaux d'asphalte standard, de sorte que le détail réel de la surface apparaît sur la route.
L'éclairage est cuit et physiquement basé dans HDRP. L'éclairage statique prend en charge 180 et 240 FPS, avec environ 800 sources lumineuses dans une seule scène de nuit et environ 12 000 sondes lumineuses éclairant la voiture et d'autres objets dynamiques. HDRP gère également la pluie, l'asphalte mouillé, les courses de nuit et l'exposition.
Le contenu et la construction restent séparés, donc Cruden met à jour une piste sans nouvelle application. Les changements de dernière minute se produisent directement dans l'Éditeur, et les Windows d'inspecteur personnalisées couvrent les positions de la grille, les chronologies et les propriétés de la surface de la route. Les clients effectuent ces mises à jour eux-mêmes, y compris leurs propres véhicules, environnements et agencements.
À l'intérieur du simulateur Mercedes-AMG F1 Academy
Mercedes-AMG et Unity ont créé l'expérience pour la saison 2026 de la F1 Academy. Cruden a construit le logiciel de simulation dans Unity. La pièce maîtresse est une piste qui fait le tour de quatre villes, construite entièrement dans Unity. Chaque ville a ses propres matériaux, éclairages et heure du jour, et HDRP tient bon sur les grands écrans autour du cockpit.
Maarten montre comment le simulateur utilise le cadre modulaire Panthera de Cruden. Une boîte de base gère le modèle et la physique du véhicule, le chronométrage et la synchronisation, ainsi que la logique de session. Autour de cela se trouvent le moteur de rendu Unity, l'audio FMOD piloté par le modèle du véhicule, un volant et des pédales personnalisés, ainsi que le HUD et le classement. L'approche physique correspond aux simulateurs pilote-dans-la-boucle de Cruden, et les visuels et la physique maintiennent une cohérence de synchronisation à la milliseconde.
L'équipe a géré le prototypage léger pour un environnement vaste et l'intégration d'un volant et de pédales personnalisés. Cruden a transformé une piste existante, construite en dehors de Unity, en un environnement Unity avec un éclairage et une exposition complets en un temps très court.
Pourquoi la simulation paie au-delà de la piste de course
La fidélité visuelle fonctionne comme un indice de mouvement. La simulation paie là où la répétition dans le monde réel est coûteuse, risquée ou difficile à organiser. Maarten couvre les résultats à attendre : formation des conducteurs plus rapide, ingénierie plus rapide, pratique sûre et reproductible dans des conditions identiques, engagement des fans lors des événements et économies en termes de personnel, d'argent et d'environnement.
Leçons apprises et ce qui vient ensuite
Maarten conclut avec trois leçons. Concentrez-vous sur votre cœur et laissez le moteur faire le rendu. Maintenir l'installation, le fonctionnement et la maintenance simples et évolutifs. Gardez le développement spécifique au client séparé du cœur, dans le SDK Panthera.
Il regarde ensuite ce qui suit dans Unity pour Cruden :
- Déplacement du rendu Panthera vers Unity 6, avec le GPU Resident Drawer pour les environnements plus vastes à des fréquences d'images élevées.
- Volumes de sonde adaptatifs pour l'heure dynamique de la journée sur les pistes précuites.
- Cuisson plus rapide des lumières pour un temps de rotation de piste plus court.
Maarten et Simon terminent avec des questions du public.
Regarder le webinaire
Remplissez ce formulaire pour accéder au webinaire


